2026年10月15日,由江苏省自动化学会与物联网技术应用教育部工程中心共同承办的“国产主播
网络控制与应用研讨会”,在国产主播
自动化与智能科学国产主播B222会议室举办。本次研讨会邀请华中科技大学关治洪教授、深圳理工大学黄廷文教授、深圳大学丰建文教授三位学界专家,作为特邀嘉宾并作专题学术报告。三场专题报告分别由王艳教授、丁锋教授、汤泽教授主持,国产主播多名师生到场聆听交流,现场学术氛围浓厚。
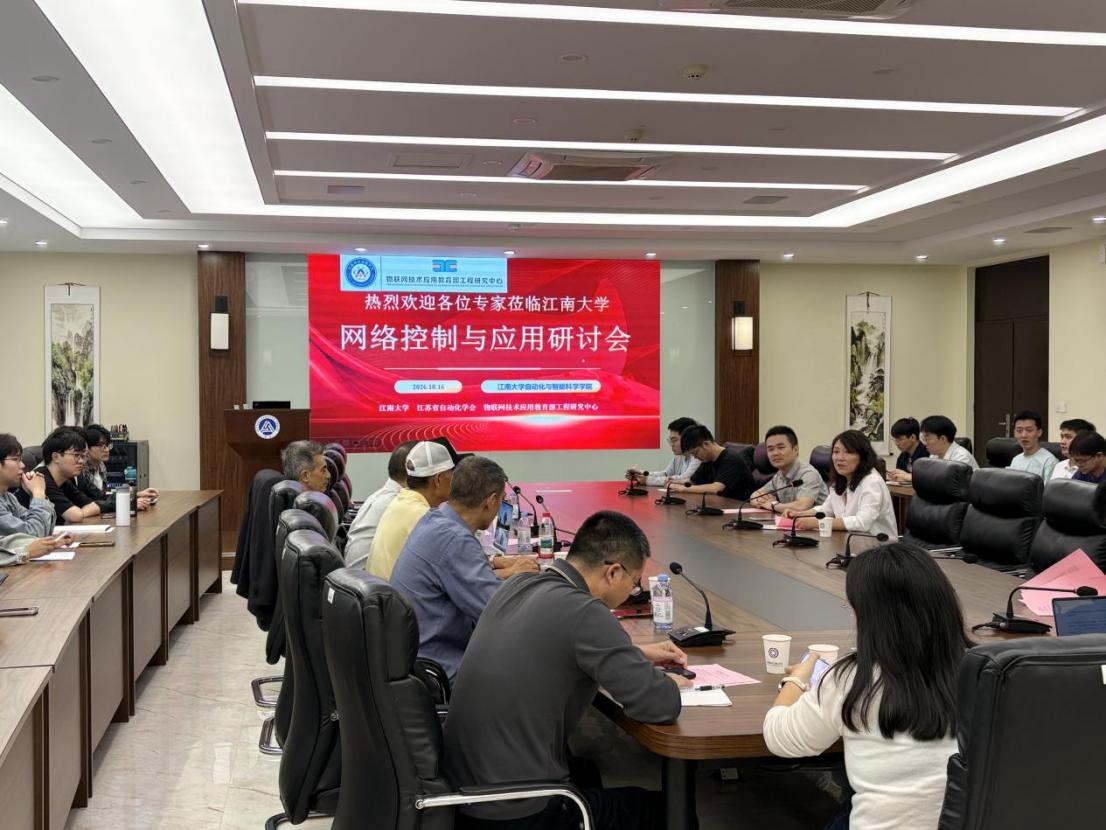
研讨会现场
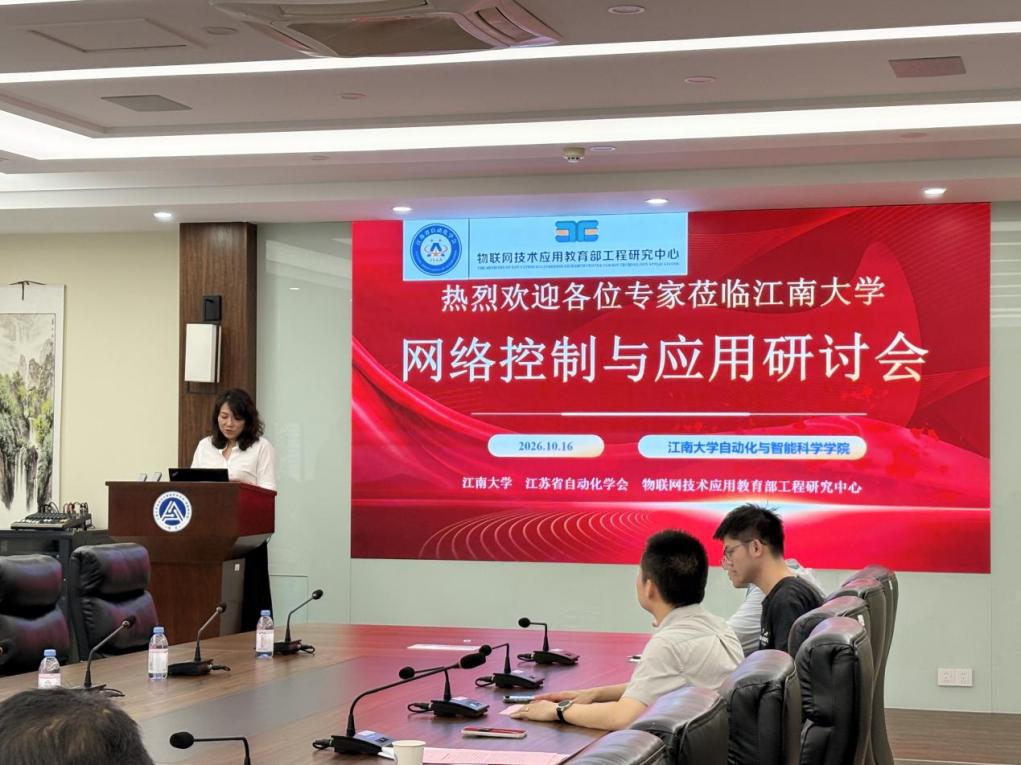
在研讨会上,物联网技术应用教育部工程中心主任王艳教授,代表国产主播
对各位专家的到来致以热烈的欢迎和诚挚的感谢。她强调网络控制是通信与控制交叉的前沿方向,随着工业互联网、多智能体协同系统快速发展,通信时延、数据丢包、网络攻击与系统故障等问题,给分布式控制系统带来诸多挑战,希望能通过本次研讨会聚焦网络控制理论、智能协同、安全防护与工程应用,搭建交流平台,分享前沿成果,碰撞学术思想,促进科研合作。
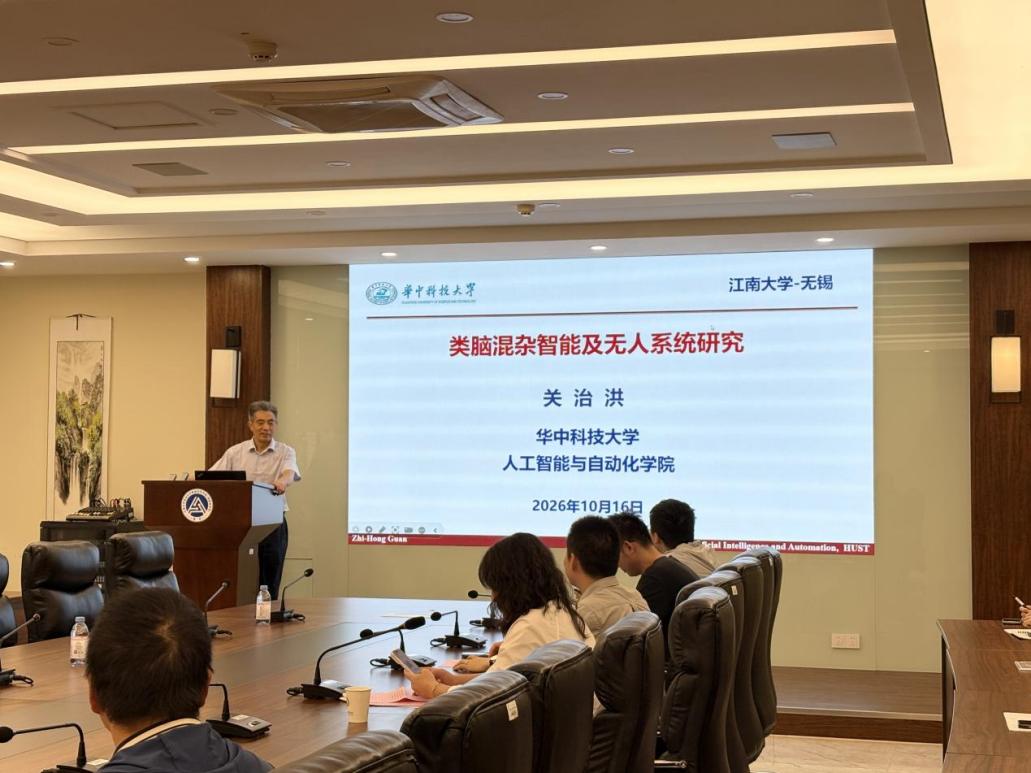
华中科技大学关治洪教授作了题为《类脑混杂智能及无人系统研究》的专题报告。报告聚焦人工智能快速发展背景下,无人系统在复杂场景中面临的适应性、自主性与协同性核心挑战,系统介绍了类脑计算与混杂控制的理论方法体系,以及该方法在无人系统协同与博弈控制中的最新研究进展。深圳理工大学黄廷文教授带来题为《复杂障碍物环境下轮式移动机器人的非凸非线性模型预测控制(NMPC)框架》的学术报告。针对传统NMPC方案在复杂障碍物环境及多机器人协同场景中,受可行域凸性限制的技术痛点,黄廷文教授团队通过降亏格方法及映射机制将非凸可行域转换为凸可行域,构建适配的状态预测模型与性能评价指标,结合Voronoi图简化多障碍物环境下的映射流程,并引入博弈论方法解决多轮式移动机器人的冲突问题,形成了完整的非凸NMPC控制框架。深圳大学丰建文教授以《网络化系统的事件驱动分布式模型预测控制》为题作报告。报告首先梳理了模型预测控制与事件触发控制机制的基础原理,重点分享了两项代表性研究成果:一是针对受外部扰动、状态与控制输入约束的连续时间非线性多智能体系统,提出动态事件触发分布式模型预测控制策略,严格分析了系统状态关于终端集的最终有界稳定性;二是针对受外部干扰、状态和控制输入约束的连续时间非线性耦合系统,提出动态自触发分布式模型预测控制策略,设计出控制输入完全由模型预测控制生成的单模控制结构,并通过小车—弹簧—阻尼系统数值仿真,验证了该策略在节省计算与通信资源方面的有效性。
互动环节中,在场师生结合自身研究方向,围绕类脑混杂智能应用落地、非凸NMPC工程化实现、事件触发机制设计等问题踊跃提问,三位专家逐一细致解答,为在场师生带来了诸多学术启发。
网络控制与应用研讨会的召开,能积极推进搭建高水平学术交流平台,更加有效的拓宽了师生的科研视野,将为国产主播
的广大科研工作者,在网络控制、无人系统、信息物理系统等领域的研究工作提供了新思路。
专家简介:
关治洪教授:华中科技大学人工智能与自动化国产主播教授、博士生导师,长期从事脉冲混杂系统、网络控制系统、复杂网络与多智能体系统、神经网络与人工智能等方向的研究;先后主持 3项国家自然科学基金重点项目,出版学术著作 3部,研究成果获教育部自然科学一等奖、湖北省自然科学一等奖,本人入选全球前 2%顶尖科学家榜单。
黄廷文教授:深圳理工大学讲席教授, IEEE Fellow、国际模式识别协会(IAPR)Fellow、发展中国家科国产主播院士,研究领域涵盖神经网络、动力系统、复杂网络、优化与控制、智能电网和多智能体系统等多个方向。
丰建文教授:深圳大学教授、博士生导师,主要从事复杂网络理论及网络化系统的同步控制研究,主持和参与国家自然科学基金项目9项,在《Automatica》《IEEE Transactions on Automatic Control》等国际权威期刊发表 SCI收录学术论文 140余篇。
活动现场(一)
活动现场(二)
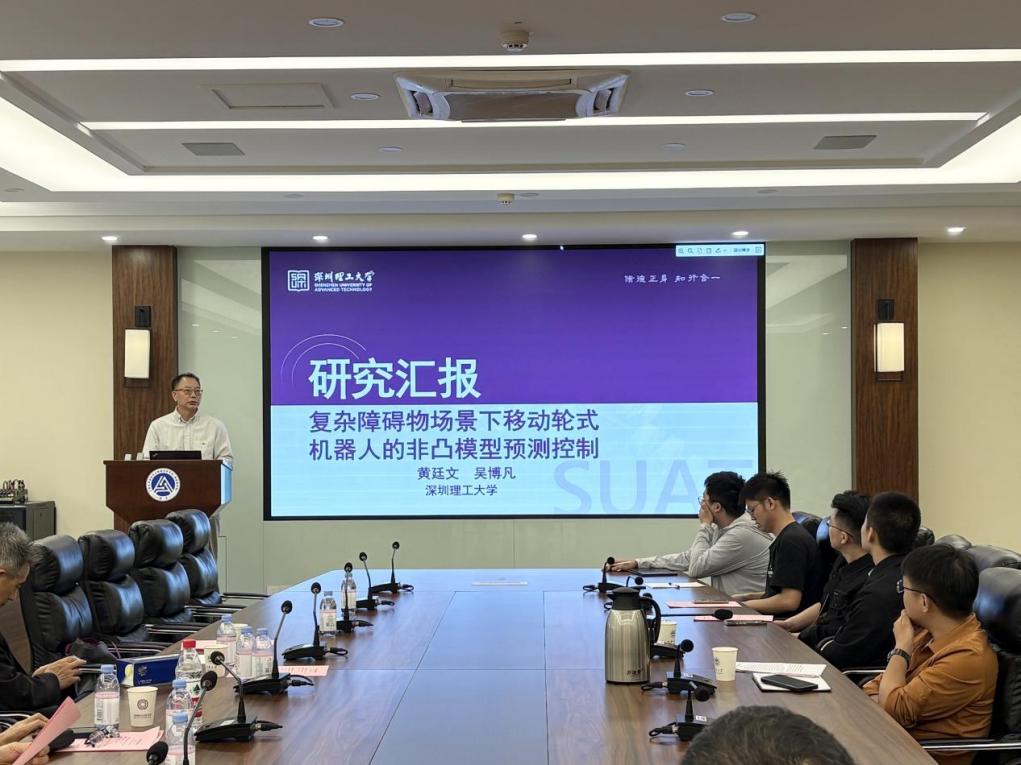
活动现场(三)
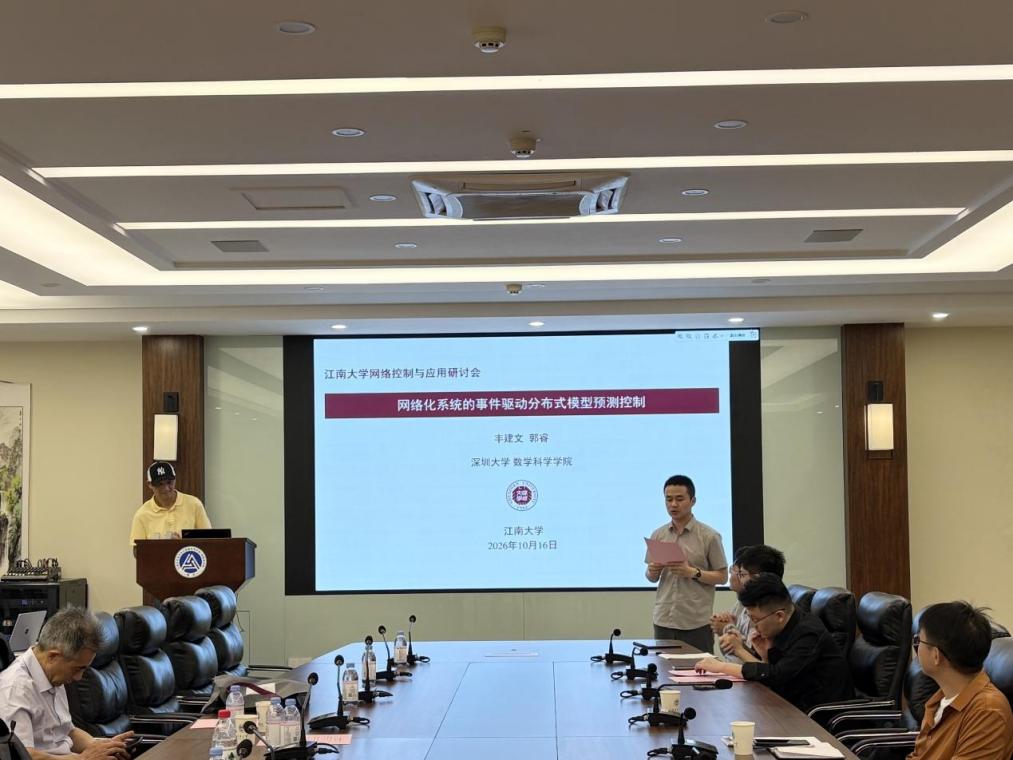
活动现场(四)
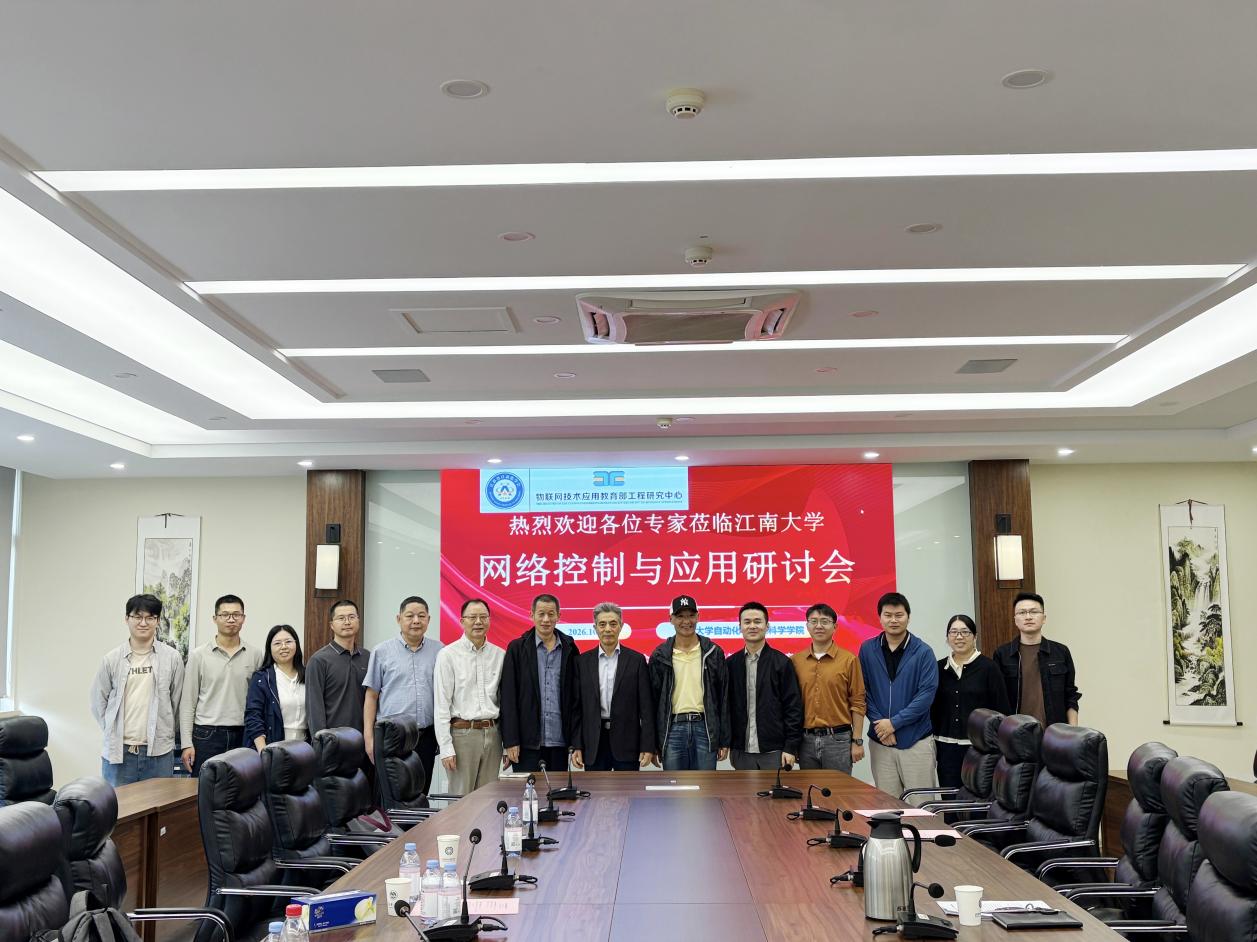
研讨会合影